
Mjukare och säkrare sociala robotar
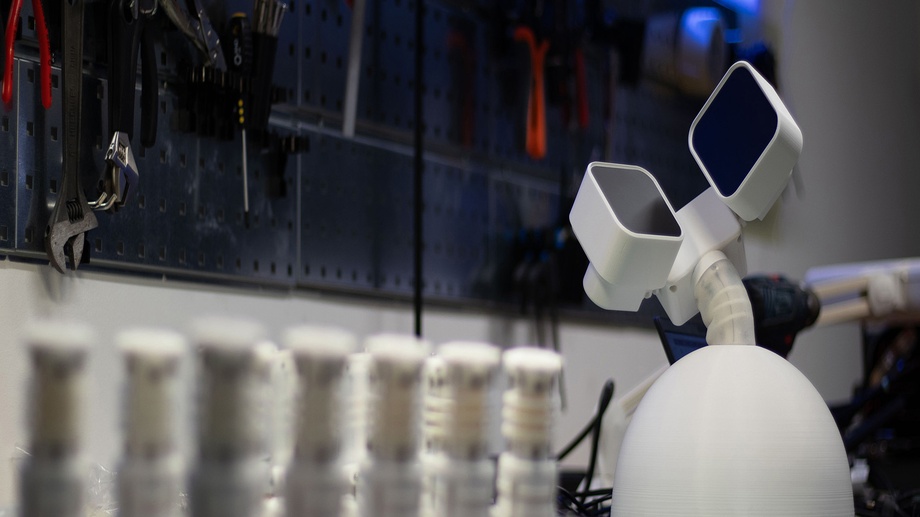
Vad krävs för att göra en robot säker vid naturlig interaktion med människor? Utöver AI behöver sociala robotar mekaniska lösningar som möjliggör säkra rörelser, responsiva reaktioner och tillförlitlig drift i verkliga miljöer.
Dessa utmaningar stod i centrum för HARU Meetup 2026: ”From Research and Beyond”, ett tvådagarsevenemang som hölls i slutet av augusti vid Honda Research Institute Japan (HRI-JP) i Tokyo. Mötet samlade en internationell forskningsgemenskap som arbetar med HARU, Hondas sociala robot, för att utforska hur forskning kan ta steget från laboratoriet till praktiska tillämpningar i verkligheten.
KTH Robot Design Lab presenterade sin senaste forskning om mjuka robotleder, ett arbete som bygger på flera års utveckling och som bidrog till diskussionerna om HARU framtida utveckling och användning.
Att göra robotar säkrare genom mjukhet
Ett av de viktigaste sessionerna fokuserade på de tekniska krav som behöver uppfyllas för att sociala robotar ska kunna användas utanför kontrollerade forskningsmiljöer. Under sessionen presenterade Georgios Andrikopoulos föredraget ”Soft Robotic Joints for Safety and Reliability”, där han lyfte fram Robot Design Labs forskning om de mjuka robotmekanismer som används i HARU nack- och ögonleder.
– Till skillnad från konventionella, stela robotmekanismer kan mjuka och följsamma leder deformeras något när de utsätts för yttre krafter. Denna följsamhet kan bidra till att robotar interagerar säkrare med människor, samtidigt som den öppnar nya möjligheter för mer naturliga och uttrycksfulla rörelser, säger Georgios.
Från forskning till verklighet
HARU Meetup handlade om mer än enskilda tekniker. Deltagarna diskuterade de bredare utmaningarna med att integrera sociala robotar i vardagen, bland annat tillämpningar inom hälso- och sjukvård och utbildning, kommersialisering, ansvarsfull AI samt de tekniska krav som måste uppfyllas inför framtida implementering.
För sociala robotar som HARU är dessa frågor särskilt viktiga. En robot som är utformad för att interagera nära med människor måste inte bara vara intelligent och engagerande – den måste också vara fysiskt säker, tillförlitlig, lätt att underhålla och kapabel att fungera konsekvent i oförutsägbara miljöer.
Att forma framtiden för social robotik
KTH Robot Design Labs deltagande i HARU Meetup 2026 speglar den alltmer tvärvetenskapliga karaktären hos social robotik. Honda, genom Honda Research Institute Japan, spelar en viktig roll i att tillhandahålla det övergripande forskningsramverket för HARU. Arbetet samlar expertis inom robotik, artificiell intelligens, interaktion mellan människa och robot samt ingenjörsvetenskap för att forma robotens framtida utveckling.
Mjuka robotleder är kanske bara en del av helheten, men de adresserar en grundläggande utmaning: Hur kan robotar interagera fysiskt med människor på ett sätt som både är funktionellt och säkert? Robot Design Labs arbete med HARU nack- och ögonleder bidrar till att möta denna utmaning genom att utforska följsamma mekanismer i kombination med sensorteknik, vibrationskontroll, strukturoptimering och tillförlitlig drift.
För Honda och dess forskningspartner är dessa tekniker en del av ett bredare arbete för att förstå vad som krävs för att sociala robotar ska fungera utanför laboratoriet. I takt med att HARU-forskningen närmar sig en bredare tillämpning i verkliga miljöer blir samarbete mellan olika institutioner och discipliner avgörande för att hantera inte bara tekniska utmaningar, utan även frågor som rör hälso- och sjukvård, utbildning, ansvarsfull AI, kommersialisering och implementering.
Diskussionerna i Tokyo innebar därför mer än ett utbyte av forskningsresultat. De lyfte fram Hondas roll i att samla en internationell forskningsgemenskap kring en gemensam vision för framtidens sociala robotik, samtidigt som de visade hur bidrag från samarbetande forskningslaboratorier kan bidra till att omsätta denna vision i praktisk robotteknik.
Det viktigaste är att utforska hur vi kan utforma robotar inom miljöer där människan står i centrum, säger Georgios Andrikopoulos.
– HARU Meetup 2026 var mer än ett tillfälle att presentera vad vårt laboratorium hittills har åstadkommit. Mötet gav upphov till nya idéer, samarbeten och inriktningar för hur vi kan göra sociala robotar säkrare, mer tillförlitliga och i slutändan mer värdefulla för samhället. Det viktigaste för mig är att utforska hur vi kan utforma robotar som verkligen stödjer människor inom hälso- och sjukvård, utbildning och andra miljöer där människan står i centrum. Målet bör inte vara att ersätta mänskligt arbete, utan att komplettera det och ge människor möjlighet att fokusera mer på de delar av arbetet som bygger på mänsklig kompetens, omsorg och mellanmänskliga relationer, konstaterar Georgios Andrikopoulos.
Läs mer om KTH:s Robot Design Lab
Text: Rita Nõu